Artykuł sponsorowany
Dlaczego układ linkowy sprawdza się przy ładunkach o zmiennym punkcie chwytu
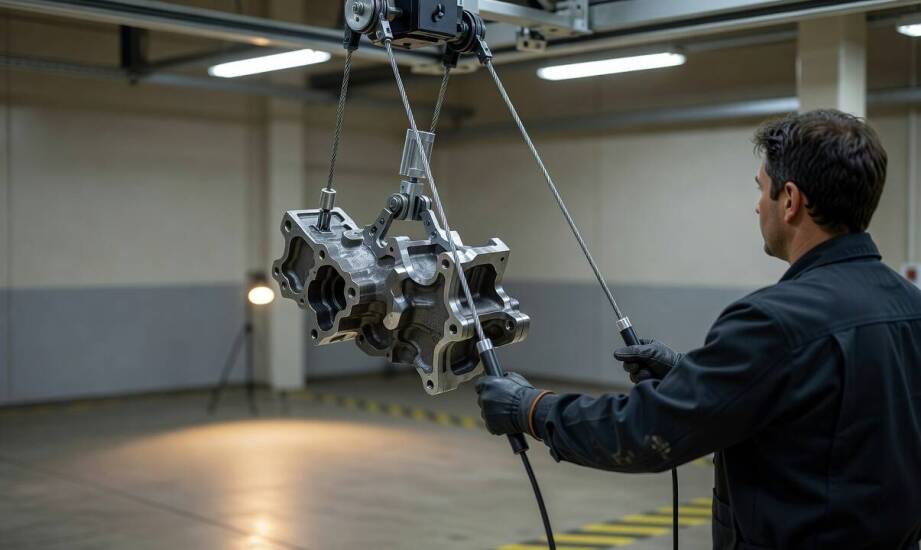
Sytuacje na halach produkcyjnych często weryfikują użyteczność sztywnych systemów transportu bliskiego. Masa samego ładunku bywa w wielu procesach kwestią drugorzędną wobec konieczności stabilnego chwytu. Znacznie większym wyzwaniem okazuje się wymóg uchwycenia detalu w asymetrycznym punkcie i płynnego prowadzenia ruchu w gęsto zabudowanej przestrzeni roboczej. Tradycyjne wciągniki nie zawsze radzą sobie z obiektami o nieregularnym kształcie, które mają tendencję do samoczynnego obracania się pod wpływem grawitacji. Elastyczny układ cięgien sprawdza się w takich warunkach lepiej niż klasyczne urządzenia o stałej osi. Rozwiązanie to pozwala operatorowi zachować pełną kontrolę nad towarem bez nadmiernego wysiłku fizycznego. Maszyny tego typu znajdują zastosowanie na wymagających stanowiskach montażowych i w strefach pakowania, gdzie precyzja odłożenia elementu decyduje o wydajności całej linii.
Jak geometria cięgien wpływa na równowagę i odczucie ciężaru?
Pneumatyczny manipulator linkowy opiera swoją konstrukcję na przemyślanym zestawie komponentów mechanicznych. Najważniejsze z nich to system podwójnej stalowej liny, elastyczne ramię przegubowe oraz ukryty siłownik pneumatyczny w ramieniu. Taki dobór elementów tworzy zaawansowany układ kompensujący ciężar ładunku podczas złożonych manewrów w powietrzu. Geometria cięgien umożliwia płynne przeniesienie siły w sposób, który wyraźnie redukuje odczuwalny moment obrotowy na rączce sterującej. Pracownik prowadzi konkretny detal z minimalnym oporem mięśniowym, ponieważ czuły system balansujący utrzymuje przedmiot w stanie zbliżonym do nieważkości.
Mechanizm ten wykazuje dużą użyteczność w przypadku elementów o nietypowych gabarytach. Konstrukcja urządzenia ułatwia chwytanie przedmiotów znacznie poza ich rzeczywistym środkiem ciężkości w płaszczyźnie pionowej i poziomej. Stalowa lina zapewnia dodatkową swobodę ruchu podczas transferu materiału. Tor pracy dynamicznie dostosowuje się dzięki niej do aktualnego rozkładu masy przenoszonego obiektu. Sztywna kinematyka klasycznych ramion przegubowych narzuca z góry określoną trajektorię, co często utrudnia omijanie regałów czy innych przeszkód na zagęszczonym stanowisku.
Przykłady procesów wymuszających płynne pozycjonowanie ładunku
Przemysł motoryzacyjny regularnie wykorzystuje elastyczne systemy podnoszenia do bezpiecznego przenoszenia felg oraz dużych elementów karoserii samochodowej. Punkt chwytu zmienia się tam znacząco w zależności od orientacji konkretnego detalu na stanowisku spawalniczym czy lakierniczym. Sektor szklarski i metalowy wymaga z kolei obsługi wielkoformatowych arkuszy blach lub kruchych płyt. Zespoły robocze chwytają takie powierzchnie często poza wyznaczonym środkiem, aby zachować wysoką stabilność podczas pochylania i obracania przed maszyną obróbczą.
Zakłady z branży spożywczej i chemicznej zmagają się z zupełnie innym wyzwaniem logistycznym, jakim są miękkie worki oraz asymetryczne kartony. Kształt i środek ciężkości sypkich surowców ewoluują w trakcie każdego cyklu przenoszenia produktu z palety do zbiornika docelowego. Elastyczny system transportu podwieszonego stanowi w takich przypadkach techniczny punkt odniesienia dla inżynierów produkcji. Projektowaniem i wdrażaniem takich urządzeń w zakładach przemysłowych zajmuje się firma AIR-LIFT, która precyzyjnie dostosowuje parametry chwytaków do specyfiki konkretnego materiału. Specjaliści z Radwanic dopasowują wyposażenie do surowych wymogów branży automotive, drzewnej czy produkcji AGD, gdzie stabilność ładunku ma priorytetowe znaczenie.
Jakie ograniczenia wykazuje układ linkowy na stanowisku?
Wdrożenie sprzętu opartego na cięgnach wymaga odpowiedniego przygotowania przestrzeni tuż nad docelowym stanowiskiem montażowym. Architektura i konstrukcja hali muszą bezpiecznie utrzymać obciążenie całej kolumny nośnej lub szynowego systemu podwieszonego bezpośrednio do sufitu. Zasięg pracy ogranicza się zazwyczaj do urządzeń bazujących na długościach ramion 2,5–4,5 m, a możliwości przemieszczania w pionie zależą od skoku użytego układu podnoszącego. Typowe konfiguracje dedykowane na hale produkcyjne oferują bezproblemowe operowanie na wysokości podnoszenia rzędu 1600–1800 mm.
Częstotliwość pełnego cyklu roboczego wynika wprost z umiejętności manualnych operatora oraz precyzyjnego dopasowania chwytaka roboczego do podnoszonego detalu. Dedykowane końcówki mechaniczne, specjalistyczne przyssawki podciśnieniowe lub chwytaki magnetyczne skutecznie zabezpieczają ładunek przed wysunięciem z układu. Zastosowanie lin kompensujących wagę to wysoce użyteczny wybór przy ładunkach wymagających ostrożnego pozycjonowania. Jeśli jednak specyficzny proces wytwórczy narzuca zakładowi bardzo duże obciążenia towarowe lub bardzo wysoką sztywność toru ruchu, technolodzy powinni rozważyć instalację masywniejszych, sztywnych manipulatorów.
Kategorie artykułów
Polecane artykuły

Odporność na warunki atmosferyczne – jak opalane deski zabezpieczają budynki?

Wpływ Forda Transita Custom na efektywność transportu maszyn przemysłowych

Wpływ uszkodzonych drzwi na bezpieczeństwo pasażerów
